【ROS】作成したロボット部品を表示してみる【 Gazebo,SDF,XML】
公式のURDFの説明を見ても、私は全く理解できない。 というか挫折したのでSDFでとりあえずやってみることにした。
ロボットディスクリプション
URDF ver
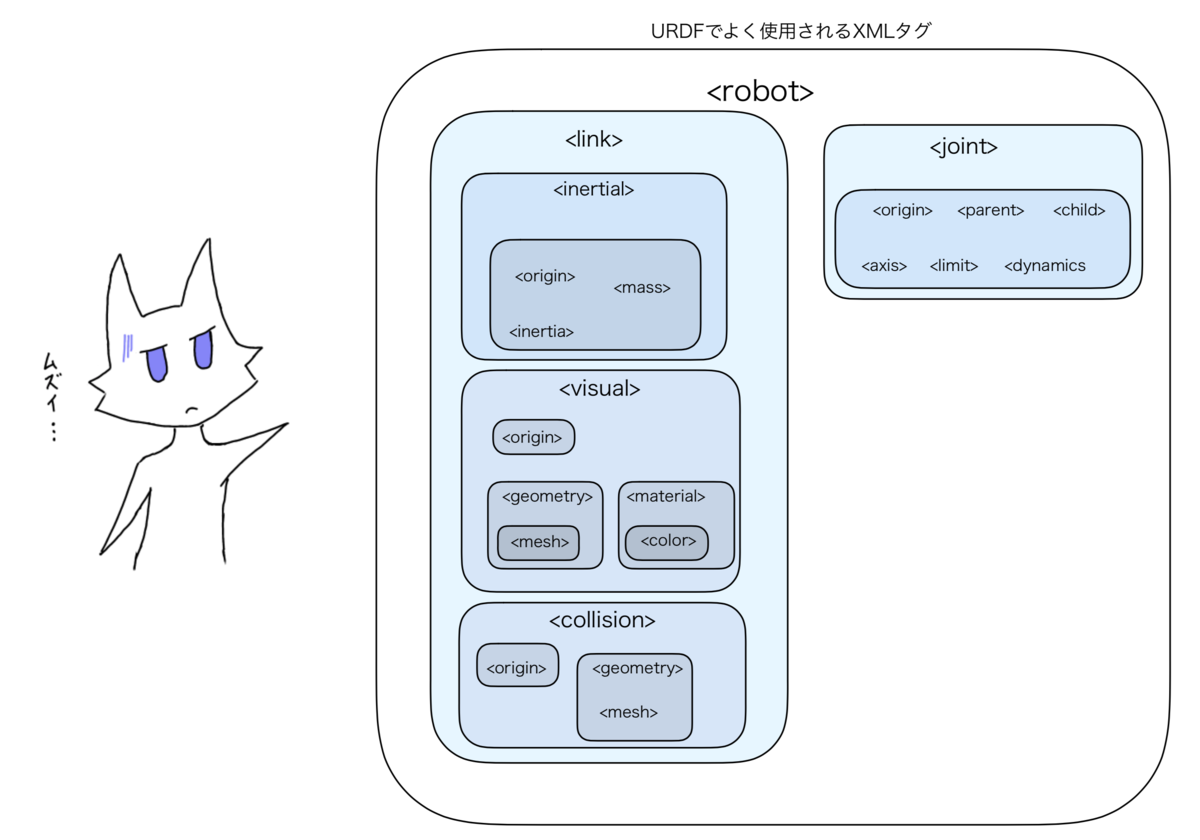
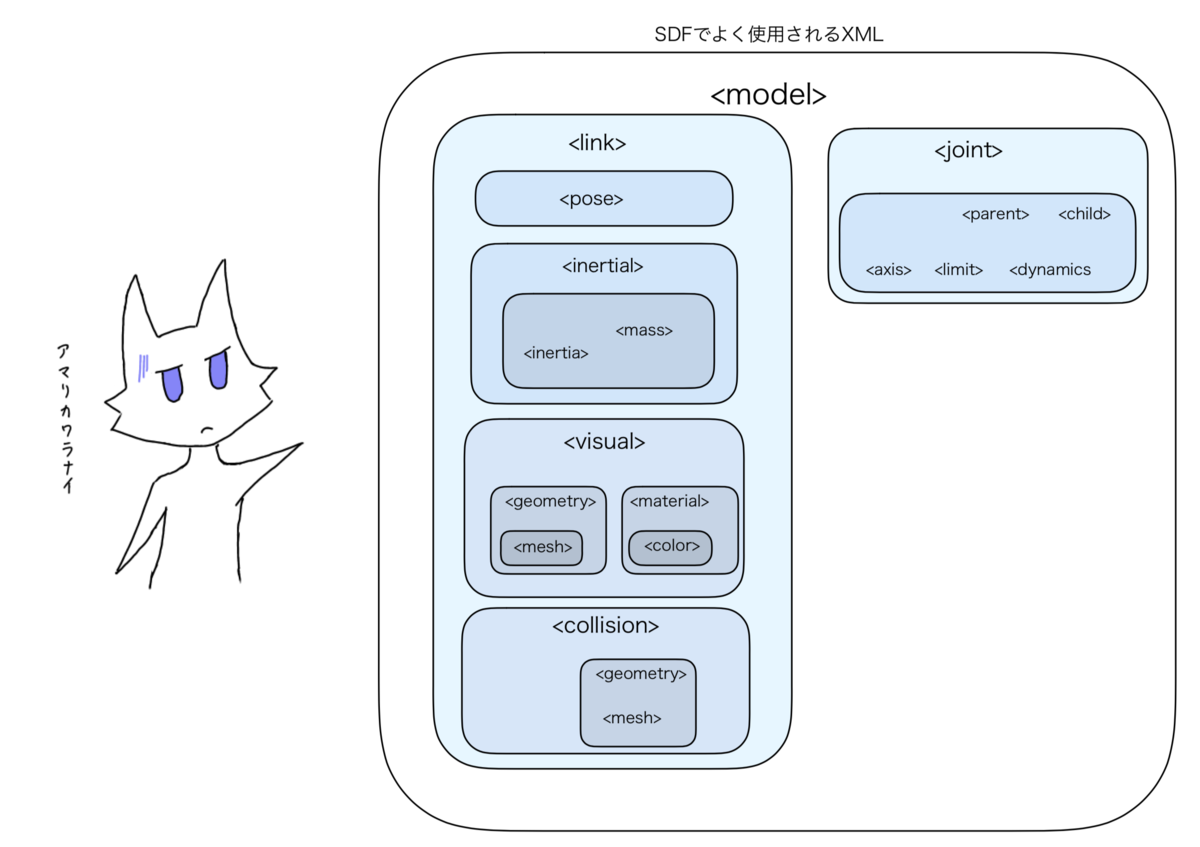
SDF ver
http://sdformat.org/spec?ver=1.6&elem=link
http://sdformat.org/spec?ver=1.6&elem=collision
http://sdformat.org/spec?ver=1.6&elem=joint
とりあえず表示してみる
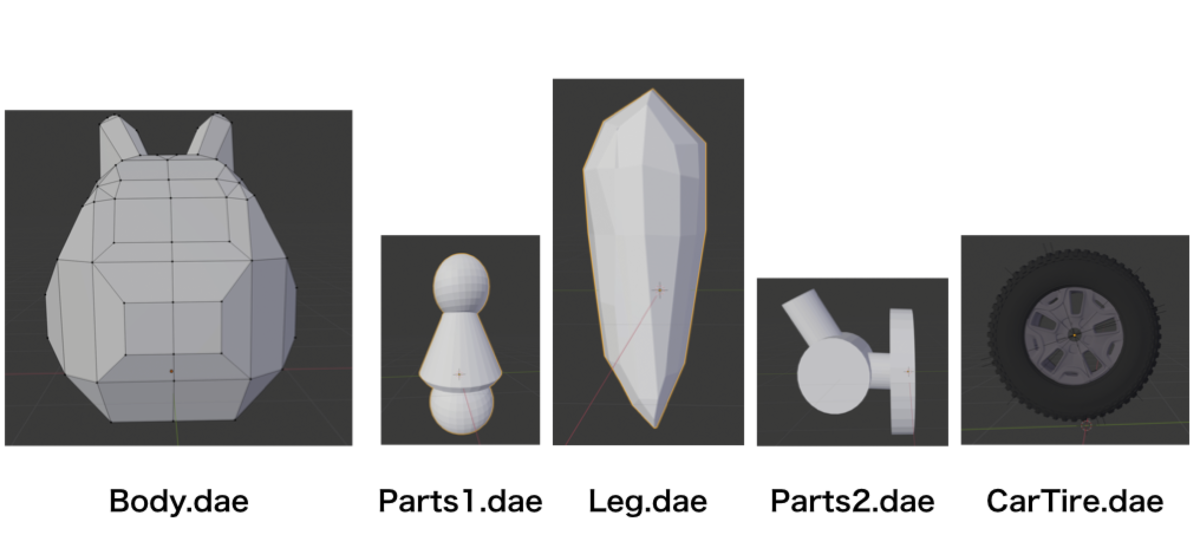
ここにロボットの部品が5つあります。
(タイヤはSketchfab - The best 3D viewer on the webから拝借)
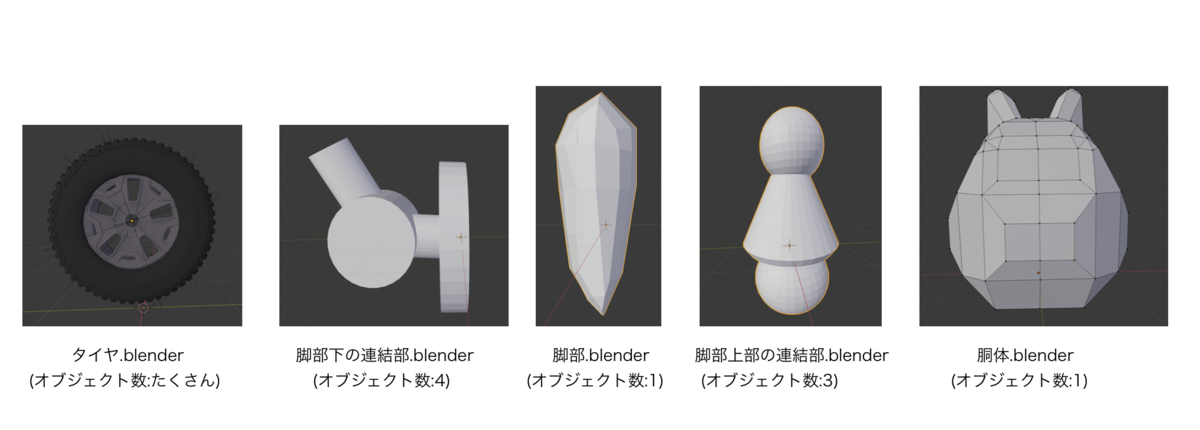 とりあえず、これらをblenderでCOLLADA(.dae)形式でエクスポートしました。
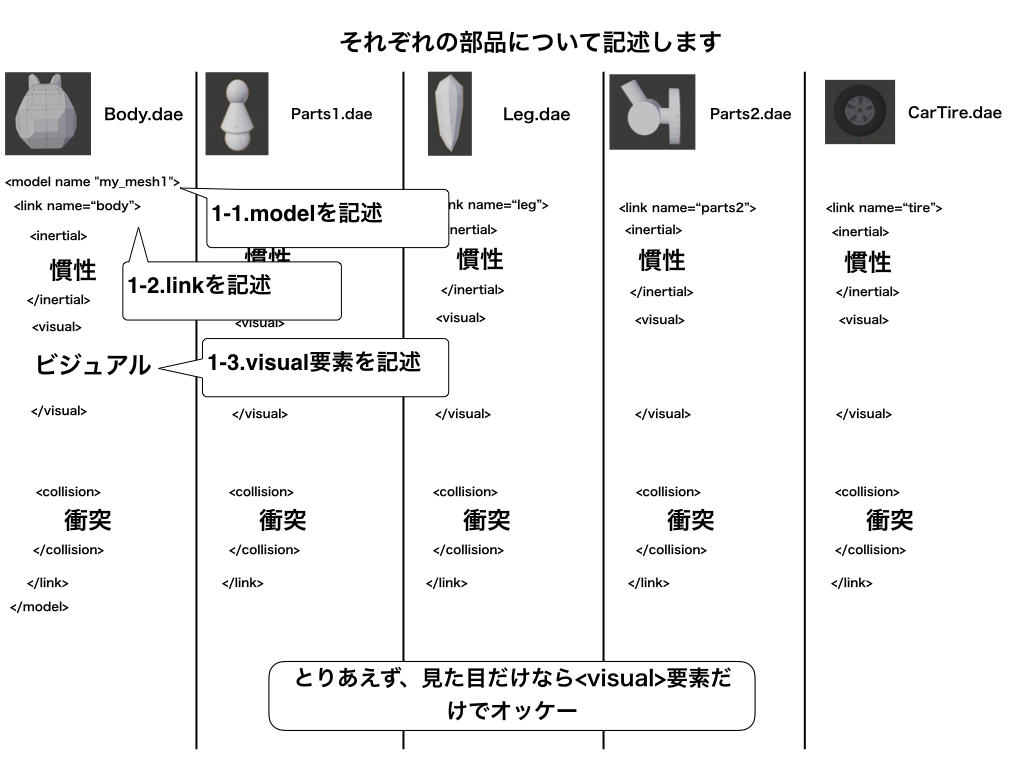
1.それぞれの部品について記述
ファイル作成と編集
$ touch test.world
$ gedit test.world
世界の構成を書く
太陽と平面インクルードする
<?xml version="1.0"?>
<sdf version="1.4">
  <world name="default">
    <include>
      <uri>model://ground_plane</uri>
    </include>
    <include>
      <uri>model://sun</uri>
    </include>

   ここにmodelを記述する

  </world>
</sdf>
1-1.modelを記述
<model name="my_mesh1">

</model>
1-2.linkを記述
<link name="body">

</link>
1-3.visual要素を記述
        <visual name="visual">
          <geometry>
            <mesh><uri>file://Body.dae</uri></mesh>
          </geometry>
        </visual>
※Body.daeはtest.worldと同一ディレクトリを想定しています。
記述結果
pose要素(モデルの位置)とstatic要素を付加して合体
<?xml version="1.0"?>
<sdf version="1.4">
  <world name="default">
    <include>
      <uri>model://ground_plane</uri>
    </include>
    <include>
      <uri>model://sun</uri>
    </include>

    <model name="my_mesh1">
      <pose>0 0 0  0 0 0</pose>
      <static>true</static>
      <link name="body">
        <visual name="visual">
          <geometry>
            <mesh><uri>file://Body.dae</uri></mesh>
          </geometry>
        </visual>
      </link>
    </model>

  </world>
</sdf>
※URDFで記述する場合はさらにRootを決めて、Joint作成しないとエラーになります(私はここでめんどくさくなったからURDFやめた)。
2.実行
他のモデルも位置をずらして表示して見た。
$ gazebo test.world
実行結果
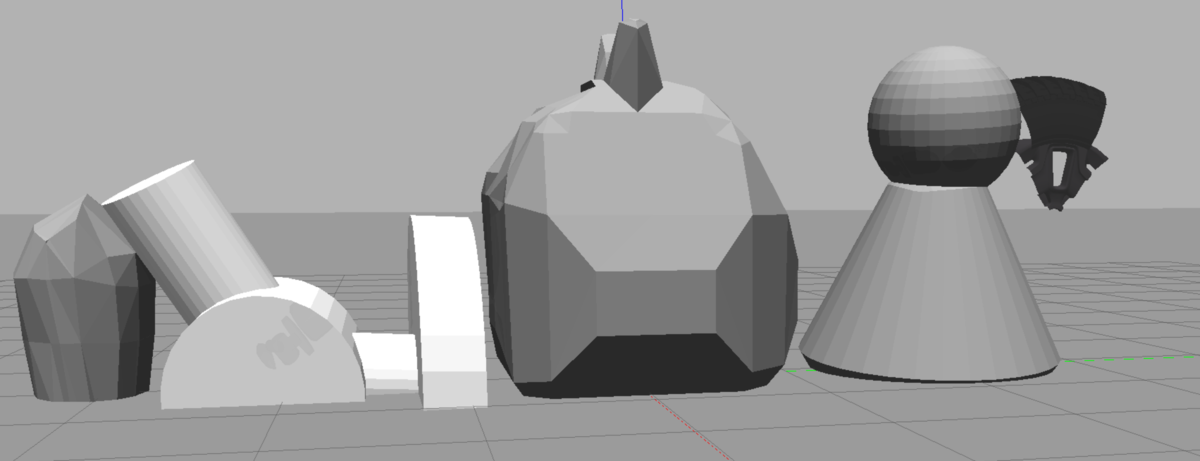 ...VR内で別個に作成したので大きさがやっぱりおかしい。
拝借したタイヤは表示しきれてないし。
